Đánh giá khác nhau
Một vết keo tràn có thể được đánh giá khác nhau giữa người kiểm và ca làm. Tiêu chuẩn cần được chuyển thành dữ liệu đối chiếu.
Footwear inspection · Thiết kế R0
Trạm kiểm tra chất lượng giày bằng AI và robot cho ngành da giày. Robot 7 trục xoay giày trong buồng sáng chuẩn hoá; AI đánh dấu vùng nghi lỗi để người QC xem lại và quyết định.
Đang phát triển · Hình ảnh mô phỏng · Chưa có kết quả pilot
THÔNG SỐ THIẾT KẾ / MÔ PHỎNG R0 — chưa phải kết quả đo phần cứng. Độ phân giải mm/px không phải kích thước lỗi nhỏ nhất phát hiện được.
01 / Bài toán nhà máy
QC ngoại quan cần sự nhất quán, ngay cả khi mẫu mã thay đổi. Và khi có khiếu nại, nhà máy cần tìm lại đúng đôi giày — cùng bằng chứng lúc kiểm tra.
Một vết keo tràn có thể được đánh giá khác nhau giữa người kiểm và ca làm. Tiêu chuẩn cần được chuyển thành dữ liệu đối chiếu.
Vật liệu, màu sắc và hình dáng mới tạo ra điều kiện chụp mới. Tư thế robot và quy trình chụp cần được thiết lập theo từng mã.
Không chỉ một kết quả đạt/lỗi. Mỗi quyết định cần gắn với ảnh, vị trí và thời điểm kiểm để phục vụ truy vết.
02 / Một trạm, bốn thành phần
Robot và camera đảm nhận phần thao tác lặp lại. AI hỗ trợ khoanh vùng. Kinh nghiệm và quyết định của người QC vẫn nằm trong quy trình.
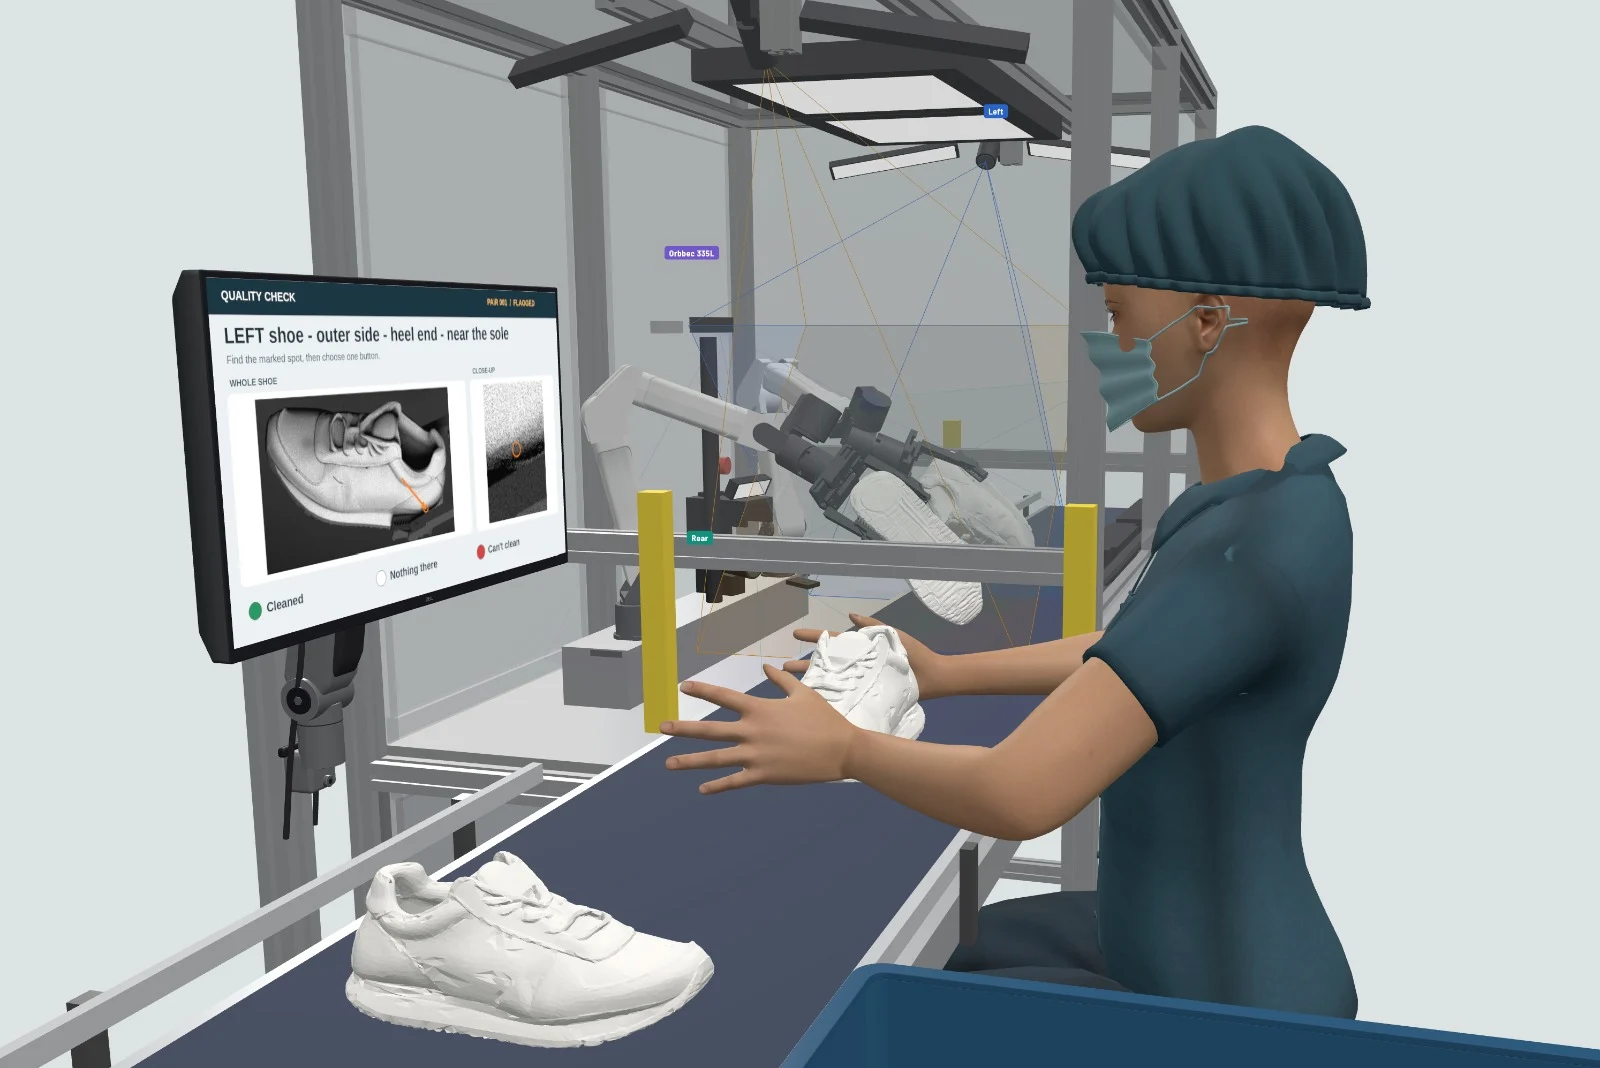
Gắp, đưa vào buồng và xoay giày theo chuỗi tư thế chụp. Quỹ đạo và vùng phủ sẽ được xác nhận bằng thử nghiệm.
Kiểm soát ánh sáng, khoảng cách và nền chụp. Cửa tự động phối hợp tín hiệu với robot.
Hướng tới đánh dấu lỗi theo mẫu chuẩn, danh sách lỗi và tiêu chí riêng của nhà máy.
Thiết kế hồ sơ theo mã đôi: ảnh nhiều góc, vùng nghi lỗi và quyết định của người kiểm.
03 / Từ băng tải đến quyết định
Chọn từng bước để xem cách robot, thị giác máy và người QC phối hợp trong quy trình dự kiến.
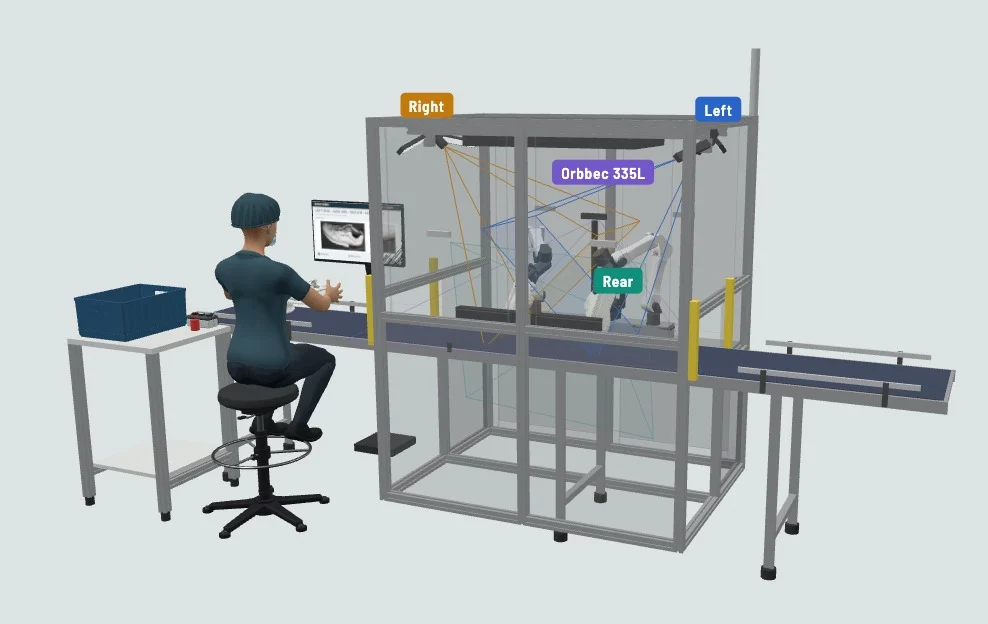
Camera chiều sâu xác định tư thế giày. Robot tiếp cận và gắp theo quỹ đạo được thiết lập, trước khi đưa giày vào vùng kiểm tra.
04 / Ghi hình là nền tảng
Hướng tới trả lời câu hỏi “đôi giày đó đã được kiểm như thế nào?” bằng hình ảnh và lịch sử quyết định có liên kết.
Phản hồi QC tạo dữ liệu cho lần huấn luyện tiếp theo. Mô hình mới cần được đánh giá trước khi triển khai.
Thử chọn một quyết định QC. Không lưu dữ liệu thực.
05 / Engineering notes
Thông số từ hồ sơ thiết kế R0. Mục tiêu ánh sáng, chuyển động và chất lượng ảnh cần được đo trên mẫu thử và nghiệm thu trong pilot.
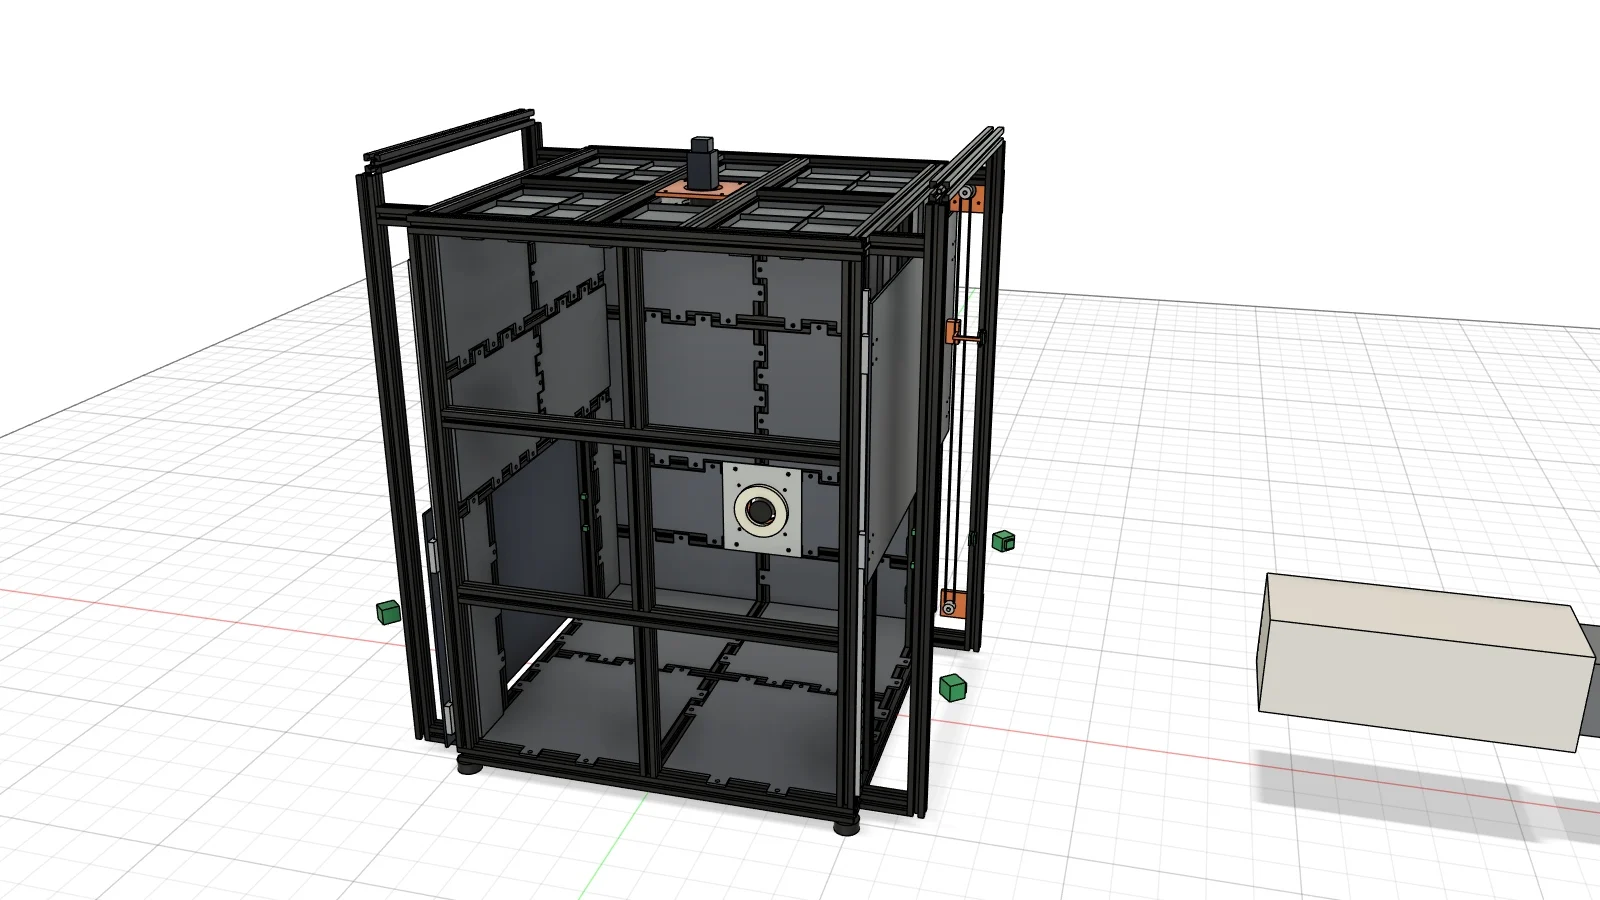
| Hạng mục | Giá trị thiết kế |
|---|---|
| Không gian trong | 466 × 466 × 640 mm |
| Ô cửa / hành trình | 300 × 300 mm / 290 mm |
| Mở / hạ cửa | ≈ 0,52 s / ≈ 0,71 s (mô phỏng) |
| Cỡ giày tối đa | EU 48 · 340 × 130 × 120 mm |
| Khung & vỏ | Nhôm 2020 · tile PETG-CF/ASA |
Chưa xác nhận trên phần cứng. Thông số thời gian cửa không phải chu kỳ kiểm tra một đôi giày.
Mô phỏng vận hành buồng sáng, không phải video thử nghiệm phần cứng.
Nguồn: khung nội dung LANDING_QC-giay-AI_robot-tnl.md · R0 · 19/10/2026; hồ sơ buồng sáng và định hướng tay robot DAMIAO R0 · 08/10/2026.
06 / Phạm vi ngoại quan
Các nhóm lỗi trạm hướng tới, cần đánh giá riêng theo mẫu giày, vật liệu, kích thước lỗi và tiêu chuẩn nhà máy. Chưa công bố tỷ lệ phát hiện.
Keo tràn, dấu hiệu hở keo nhìn thấy.
Lệch đường may, bỏ mũi, chỉ thừa.
Nhăn, trầy, bẩn trên vùng chụp.
Sai lệch màu giữa hai chiếc.
Vị trí, nội dung in và độ lệch.
Đối chiếu nhãn với mã sản phẩm.
Kiểm tra tính nhất quán của đôi.
Chốt danh sách lỗi trong pilot.
Ảnh ngoại quan không chứng minh độ bền liên kết keo hay lỗi bên trong. Kế hoạch kiểm toàn bộ hoặc lấy mẫu sẽ do QA nhà máy phê duyệt.
07 / For researchers & engineers
Kiến trúc nghiên cứu dự kiến nối tư thế robot, ảnh đa góc nhìn và phản hồi QC. Mục tiêu là một quy trình có thể tái lập, đánh giá và cải tiến.
Hướng tới lưu metadata tư thế 6D cùng ảnh, đồng bộ xung sáng và camera. Giảm thay đổi điều kiện chụp giữa các lần kiểm.
Nhãn từ quyết định QC hỗ trợ tuyển chọn mẫu huấn luyện. Học ít mẫu và ảnh lỗi tổng hợp là hướng nghiên cứu, chưa phải kết quả.
Tham chiếu OpenArm v2.0, CERN-OHL-S-2.0 theo hồ sơ R0. Đề xuất edge GPU và lưu trữ on-premise; cấu hình cụ thể chốt theo pilot.
Dataset card, mã nguồn và technical note nghiên cứu chưa phát hành công khai. Trao đổi hợp tác qua yêu cầu pilot.
08 / An toàn & tích hợp
Cấu hình an toàn cần được đánh giá theo cell thực tế trước khi vận hành. Tính năng mô tả là yêu cầu thiết kế, chưa phải chứng nhận an toàn.
ToF, chùm tia và StallGuard là thành phần cảm biến dự kiến; chưa được xác nhận là chức năng an toàn đạt PL/SIL.
09 / Lộ trình pilot
Khởi đầu với phạm vi rõ ràng. Chạy thử song song quy trình hiện tại theo kế hoạch được nhà máy thống nhất; mở rộng khi có bằng chứng.
Cùng QA và kỹ thuật xác định công đoạn, điều kiện lắp đặt và cách kiểm hiện tại.
Chọn nhóm lỗi, mẫu đạt/lỗi và chỉ số so sánh. Xác nhận chuẩn nghiệm thu trước khi thử.
Ghi hình, đo chu kỳ, đánh giá lỗi bỏ sót và báo nhầm theo từng mã giày.
Đối chiếu baseline. Nhà máy quyết định hiệu chỉnh, tiếp tục thử hoặc mở rộng.
Nhà máy chuẩn bị mẫu đạt/lỗi, tiêu chuẩn ngoại quan và đầu mối kỹ thuật. Thời gian, chi phí và năng suất pilot: trao đổi sau khảo sát.
10 / Trạng thái phát triển · 19.10.2026
Chúng tôi trình bày hướng phát triển và hồ sơ thiết kế. Hiệu quả QC chỉ có thể kết luận bằng dữ liệu thử nghiệm thực tế.
Mô hình buồng sáng, mô phỏng cửa, rà soát cơ–điện, spec chiếu sáng và định hướng tay robot 7 trục.
Tay robot để bàn, mạch LED/driver và thử chiếu sáng vật liệu giày. Chưa có bộ kết quả đo nghiệm thu công bố trên trang.
Xác nhận điều kiện chụp, vùng phủ, chu kỳ và chất lượng phát hiện trên mẫu thật của đối tác.
11 / Câu hỏi thường gặp
Keo tràn, dấu hiệu hở keo nhìn thấy, lỗi đường may, bề mặt, màu sắc, logo và nhãn. Danh sách nghiệm thu cần chốt trên mẫu thực; hiện chưa có tỷ lệ phát hiện được xác nhận.
Cần thiết lập hoặc điều chỉnh tư thế chụp, ánh sáng, mẫu chuẩn và tiêu chí lỗi. Mức độ tái sử dụng mô hình giữa các mã giày phải được đánh giá trong pilot.
Chưa xác định. Năng suất phụ thuộc số góc chụp, thời gian robot, xử lý ảnh và thao tác xem lại. Pilot sẽ đo chu kỳ trên chuyền thực tế.
Thiết kế xem xét ánh sáng khuếch tán, phân cực chéo và chụp xung. Khả năng quan sát từng loại lỗi cần được thử trên đúng vật liệu và màu sắc.
Kiến trúc đề xuất xử lý và lưu ảnh tại nhà máy. Dung lượng, thời hạn lưu, phân quyền và yêu cầu vận hành không internet sẽ được chốt trong cấu hình pilot.
Người QC xem vùng bị đánh dấu, xác nhận lỗi, xử lý ngoại lệ và phản hồi theo tiêu chuẩn nhà máy. AI hỗ trợ đánh giá; quyết định và quy trình nghiệm thu vẫn cần con người.
Dự kiến dùng tín hiệu IO/PLC cho phối hợp chuyển động và CSV/API cho dữ liệu. Cần khảo sát giao thức, mã đôi và yêu cầu an toàn của từng nhà máy.
Thời gian sẽ thống nhất sau khảo sát. Nhà máy cần mẫu đạt/lỗi, tiêu chuẩn ngoại quan, thông tin công đoạn và một đầu mối QA/kỹ thuật để chốt chỉ số nghiệm thu.
12 / Let's build the evidence
Chia sẻ công đoạn và loại lỗi anh/chị muốn kiểm soát. Đây là điểm khởi đầu để xác định một pilot có phạm vi và tiêu chí rõ ràng.